



























Steg för steg · 7 min
PPK med DJI Mavic 3E och Emlid Studio: basdata, beräkning och geotaggning
Med PPK räknar du fram bildernas positioner efter flygningen i stället för under den. Så gör du med Mavic 3E, basdata från Swepos eller en egen basstation och det kostnadsfria programmet Emlid Studio.
Uppdaterad 18 oktober 2026: omskriven för Emlid Studio 1.10 med bildloggen (MRK), basdata från Swepos och kontroll av FIXPublicerad 8 november 2023
Innan du börjar
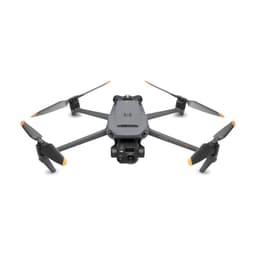
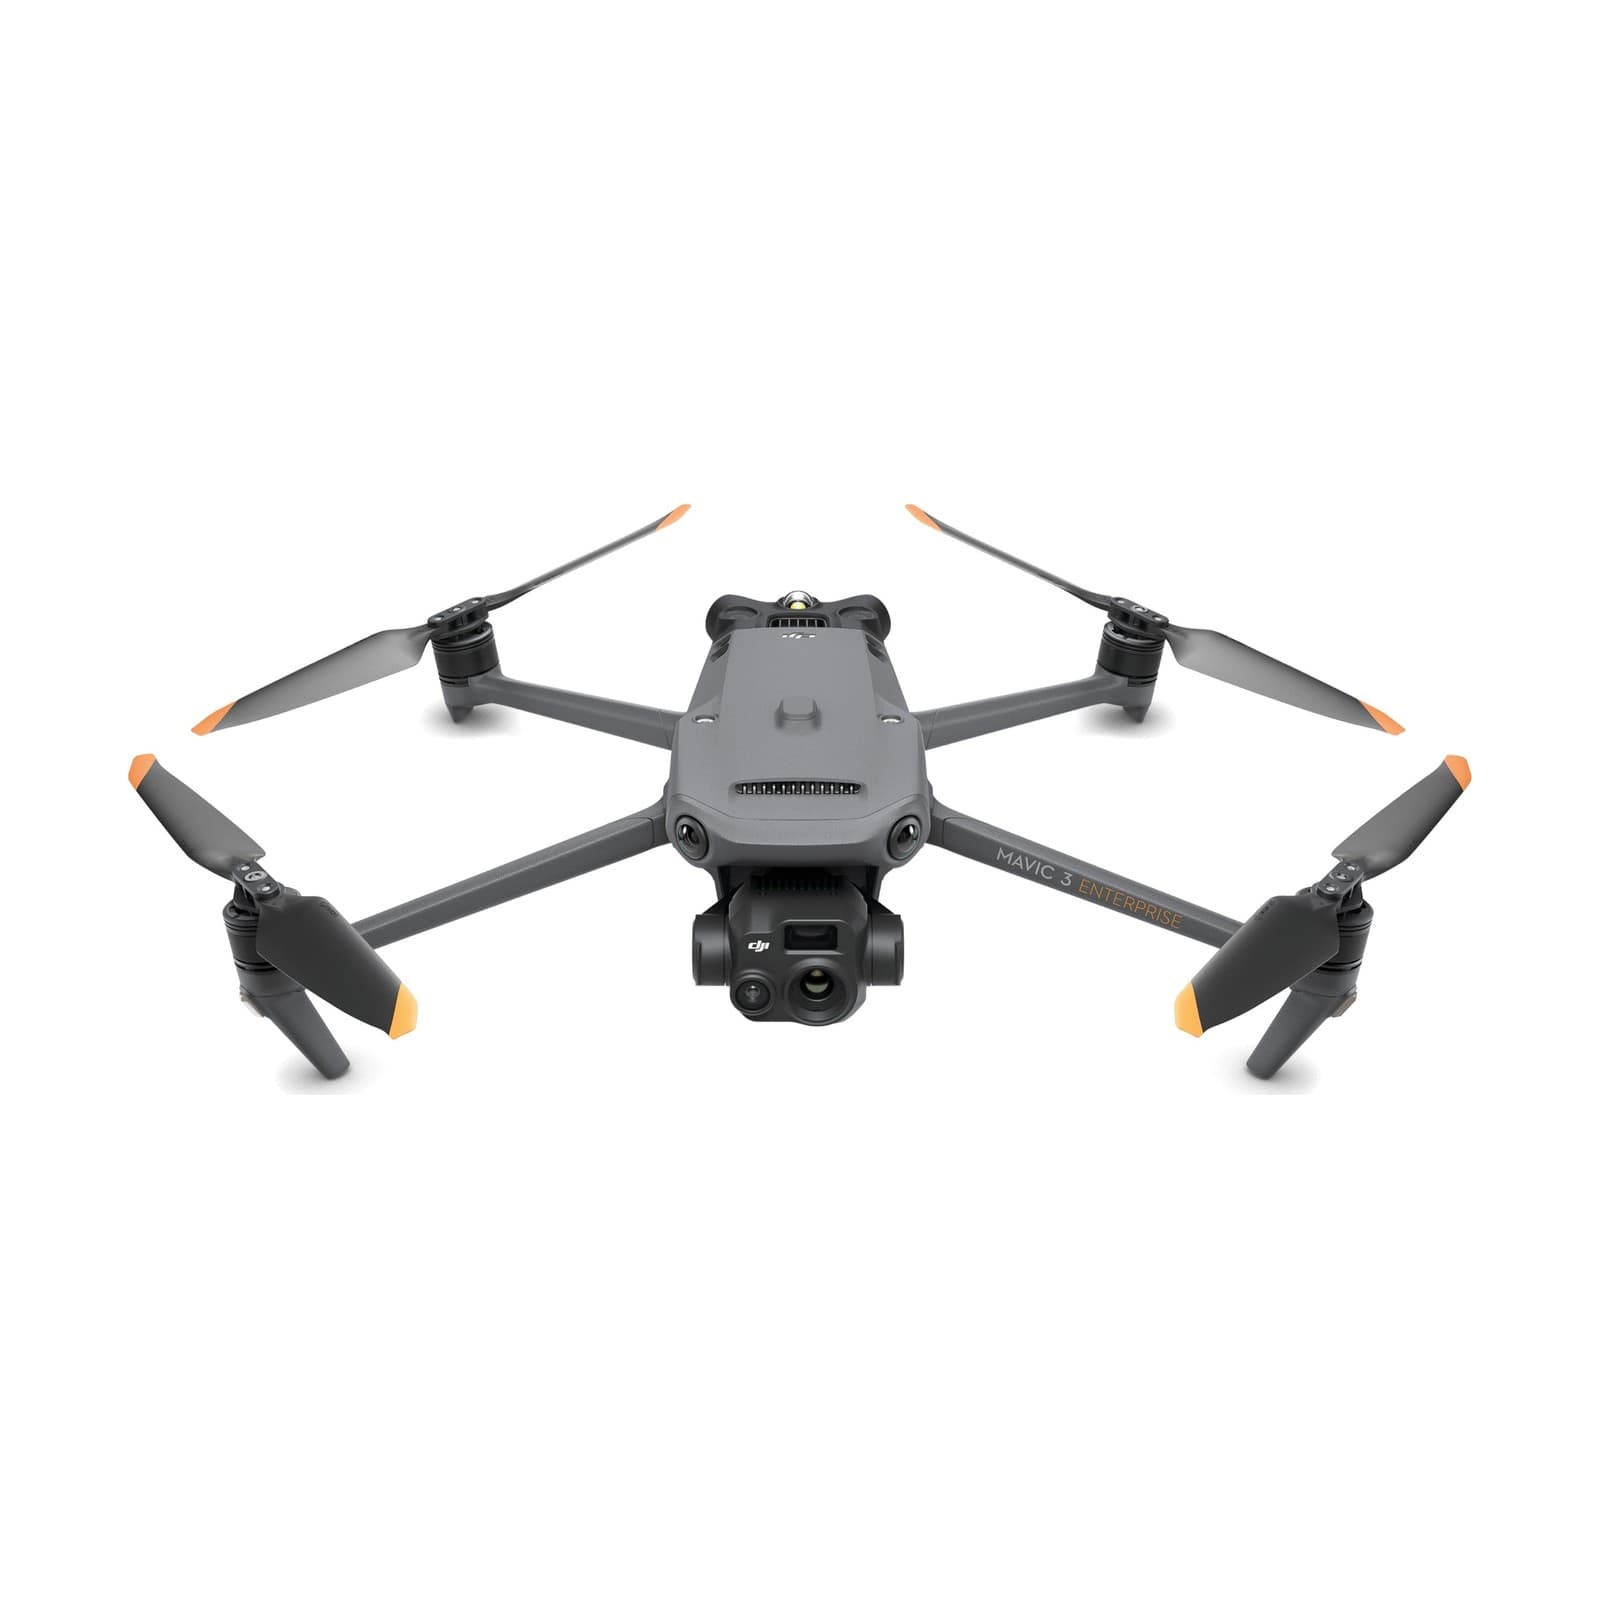
Mavic 3E med RTK-modulenRTKReal Time Kinematic: positionering med centimeternoggrannhet med hjälp av korrektionsdata från en egen basstation eller en nättjänst som Swepos. Används vid mätning och kartläggning.Läs mer monterad. Det är modulen som tar emot satellitdatan som beräkningen bygger på.
Emlid Studio, som är gratis och finns för Windows 10 eller senare (64 bitar) och macOS 10.14 eller senare. Senaste i oktober 2026: 1.10, från Emlids webbplats.
Basdata från hela flygningen: virtuell rinex eller timfiler från Swepos, eller loggar från en egen basstationBasstation (RTK)En GNSS-mottagare som står still på marken och skickar korrektionsdata till drönaren, så att den får en position med centimeternoggrannhet. Den är ett alternativ till nätverks-RTK som Swepos, och DJI:s basstationer heter D-RTK. på en känd punkt.
Markstöd eller kontrollpunkter om du ska visa hur noggrant resultatet blev: Markstöd (GCP) för drönarkartläggning.
Så fungerar PPK med Mavic 3E
Under flygningen sparar drönaren satelliternas rådata och en bildlogg med tiden för varje bild. En basstation på marken loggar samma satelliter under samma tid. Emlid Studio jämför de två, räknar fram var kameran var vid varje bild och skriver sedan in positionerna i bilderna.
Enligt DJI sparar DJI:s RTK-drönare för företag alltid satellitdatan. Därför kan du räkna om positionerna med PPK även efter en flygning med RTK, till exempel om drönaren tappade FIX när mobiltäckningen försvann. Mer om tekniken: Förstå hur PPK fungerar.
Flyg och samla in data
Montera RTK-modulen med drönaren avstängd: RTK-modulen till DJI Mavic 3E och 3T.
Har du ingen RTK-tjänst där du flyger: stäng av RTK i DJI Pilot 2. Med RTK påslaget men utan korrektionsdata kan drönaren inte lyfta. Har du nätverks-RTKNätverks-RTKRTK där korrektionerna kommer från ett nät av fasta referensstationer, i Sverige till exempel Lantmäteriets Swepos, i stället för från en egen basstation. De skickas oftast via mobilt internet, så du behöver ett abonnemang och uppkoppling där du flyger. flyger du med det som vanligt.
Har du en egen basstation: starta loggningen några minuter före start och låt den gå tills några minuter efter landning. Basen får inte flyttas under tiden.
Flyg en kartläggningsrutt i DJI Pilot 2. Filerna för PPK sparas då automatiskt. Enligt DJI bör flygningen pågå i minst 10–15 minuter, så att det finns tillräckligt med satellitdata.
Kopiera uppdragets mapp från drönarens microSD-kort till datorn. Lägg den gärna på skrivbordet, eftersom Emlid rekommenderar korta sökvägar.
I mappen finns bilderna och filerna som Emlid Studio behöver:
Fil | Innehåll |
|---|---|
.JPG | Bilderna. |
.MRK | Bildloggen: tiden för varje bild och avståndet mellan antennen och kamerans mitt. |
.obs | Drönarens satellitdata i rinex-format. Det är den filen du lägger in i Emlid Studio. |
.nav | Satelliternas banor (navigationsfil). |
.bin | Satellitdatan i RTCM-format, fem gånger per sekund. Behövs bara om .obs-filen saknas. |
Flyger du manuellt, utan rutt, startar du enligt DJI en ny mapp med filer för PPK med Create Folder i kamerainställningarna.
Hämta basdata
Basdatan ska täcka hela flygningen och komma från en station så nära området som möjligt. Det finns tre vägar:
Virtuell rinex är data för en beräknad referensstation där du flög, byggd av data från Swepos-stationerna runt omkring. Den kräver ett abonnemang på Efterberäkning hos Lantmäteriet.
Logga in i Swepos tjänsteportal och öppna beställningen av virtuell rinex. Datumet får vara högst 90 dagar gammalt.
Ange tiden för flygningen med några minuters marginal före och efter, observationsintervallet 1 sekund, ungefärliga koordinater för området och ett filnamn.
Välj filformat, där rinex 3.04 är standard, och beställ. Ladda ner filerna och packa upp dem.
Välj den Swepos-station som ligger närmast området. Stationerna och deras koordinater finns i Lantmäteriets koordinatlista.
Hämta stationens rinex-filer för tiden du flög, enligt Lantmäteriets anvisning. Timfilerna har 1 sekunds intervall och ingår i abonnemanget på Efterberäkning. Dygnsfilerna är gratis med ett användarkonto men har 30 sekunders intervall.
Packa upp filerna (.gz). En .crx-fil är dessutom Hatanaka-packad och ska packas upp till vanlig rinex.
Skriv upp stationens koordinater och antennhöjd ur koordinatlistan. Enligt Lantmäteriet är koordinaterna i rinex-filen bara ungefärliga.
Ställ basen, till exempel en Emlid Reach RS3, över en punkt med kända koordinater. Annars räknar du fram basens position efteråt, se tipset nedan.
I Emlid Flow: öppna Logging och inställningarna, välj rinex under Raw data, samma satellitsystem som drönaren (GPS, Glonass, Galileo och Beidou) och fyll i antennhöjden.
Tryck på Start recording före start och End recording efter landning. Ladda sedan ner loggen till datorn.
Stod basen inte på en känd punkt kan du få dess position i SWEREF 99 från Lantmäteriets beräkningstjänst, som också kräver abonnemang på Efterberäkning, eller räkna fram den med Static i Emlid Studio och data från Swepos.
Basen bestämmer koordinatsystemet för hela resultatet. Med Swepos, eller en känd punkt i SWEREF 99, blir resultatet SWEREF 99. Blanda inte med WGS 84: enligt Lantmäteriet skiljer sig systemen 8–9 dm (2024).
Beräkna positionerna i Emlid Studio
Öppna Emlid Studio och välj Drone data i listan uppe till vänster.
Kryssa i Upload MRK from RTK drone och lägg in bildloggen (.MRK). Du kan dra filerna direkt från mappen.
Lägg drönarens .obs-fil i fältet Drone. Avståndet mellan antennen och kameran hämtas ur bildloggen, så du fyller inte i någon antennhöjd för drönaren.
Lägg basens rinex-fil i fältet Base.
Kontrollera basens position. Från början används positionen i filens huvud, RINEX Header Position. För en Swepos-station eller en känd punkt: välj att skriva in positionen själv, fyll i latitud, longitud och ellipsoidhöjd i SWEREF 99, och antennhöjden under Edit.
Lägg navigationsfilen i fältet Navigation: basens, eller drönarens .nav-fil om basens saknar satellitdata.
Klicka på Process. När beräkningen är klar visas bildernas positioner på kartan.
Kontrollera i statusraden under kartan hur stor andel av positionerna som är FIX. Bara de har centimeternoggrannhet.
Geotagga bilderna
Positionerna läggs automatiskt in i fältet Timestamps, som en fil som slutar på _events.pos.
Lägg mappen med bilderna i fältet Folder with photos. Den måste ha en JPG-bild för varje position i bildloggen.
Slå på Update original photos om originalbilderna ska få de nya positionerna. Annars sparar Emlid Studio geotaggade kopior i en ny mapp.
Klicka på Tag photos. När det är klart öppnar du bilderna med Show result files.
Från version 1.8 behåller Emlid Studio DJI:s egen metadata i bilderna och uppdaterar positionerna även där. Positionerna har samma koordinatsystem som basen, och höjden är höjd över ellipsoiden, inte höjd över havet. Ange det när du läser in bilderna i fotogrammetriprogrammet: Pix4Dmatic, Metashape och DJI Terra.
Film från Emlid
Emlids film på engelska (6:32) visar hela arbetsflödet. Delen om RTK-drönare som Mavic 3E börjar efter 3:50.
Vanliga frågor
Måste RTK-modulen sitta på?
Ja. Satellitdatan som PPK bygger på, fyra satellitsystem på två frekvenser, tas emot av RTK-modulen. Den sitter på drönarens PSDK-port, samma port som högtalaren.
Kan jag använda PPK fast jag flög med nätverks-RTK?
Ja. Satellitdatan sparas ändå, och enligt Emlid kan du räkna om bilder som togs med Float eller Single, till exempel när mobiltäckningen försvann under flygningen.
Ska jag fylla i antennhöjd för drönaren?
Nej, inte när du lägger in bildloggen (.MRK). Emlid Studio hämtar avståndet mellan antennen och kameran därifrån.
Kan jag använda gratisdata från Swepos?
Swepos dygnsfiler är gratis med ett användarkonto men har bara en mätning var 30:e sekund. Timfiler med 1 sekunds intervall och virtuell rinex kräver abonnemang på Efterberäkning. Mer på Lantmäteriets sida om efterberäkning.
Fungerar det med Matrice 4E?
Emlid Studio stöder DJI:s RTK-drönare som sparar en bildlogg (.MRK), och det gör Matrice 4E. Där sparas satellitdatan i en .rtk-fil i RTCM-format. Finns ingen .obs-fil i mappen gör du först om .rtk-filen till rinex med Convert to RINEX i Emlid Studio.
Kan jag göra PPK i DJI Terra i stället?
Ja. DJI Terra har en egen PPK-funktion som stöder bland annat Mavic 3E. Stegen står i Komplett PPK-arbetsflöde för DJI Enterprise-drönare.
Om det inte fungerar
Beräkningen ger inget resultat: kontrollera att basdatan och drönarens data överlappar i tid och att navigationsfilen innehåller satellitdata. Tänk på skillnaden mellan svensk tid och UTC när du väljer basfiler.
Få positioner är FIX: välj en bas närmare området, till exempel virtuell rinex, och kontrollera att basen loggade samma satellitsystem som drönaren.
Hela resultatet är förskjutet lika mycket överallt: basens position eller koordinatsystem är fel. Rätta basens position och räkna om.
Emlid Studio tar inte filen: packa upp komprimerade filer, och lägg drönarens .obs-fil i fältet Drone. Fältet tar bara rinex och u-blox, inte .bin-filen.
Geotaggningen stoppar: antalet bilder måste vara lika med antalet positioner. Låt bara bilderna från uppdraget ligga i mappen.
Långa sökvägar och ovanliga tecken i filnamn kan ge fel. Lägg mappen på skrivbordet och stäng andra program under beräkningen.
Gäller felet Emlid Studio: läs Emlids dokumentation, där det också finns kontaktvägar till Emlids support. Gäller det drönaren eller RTK-modulen: kontakta vår kundservice.
Hjälpte guiden dig?
Behöver du mer hjälp?
Kundservice hjälper dig med flygloggar, Care-ärenden, reklamationer och allt annat. Telefontid 09:00-16:00
© 2023 Swedron Sverige AB. Guiden får inte kopieras utan vårt tillstånd.

- För fotogrammetri
- 20MP 4/3" CMOS-sensor
- 36 minuters max flygtid
- Autonoma flygrutter

- IMU Tilt-kompensation
- Oöverträffad noggrannhet
- Tilt-kompensation i Emlid Flow
- Utökad anslutning - UHF-radio
- TrimTalk™ vid 450 MHz
- Förbättrad mottagarprestanda

- 12 månaders abonnemang
- 480 referensstationer
- Täckning över hela Sverige
- Löpande abonnemang
Mätning och kartläggning